Ena mobilna baza. Več pametnih priključkov. Delo skozi vso sezono.

AgroBot ANT je lahka električna 4×4 UGV platforma, razvita za dela na kmetijah, ki jih danes še vedno opravljamo ročno – ker traktor tja ne more, ker je delo z njim prenevarno ali ker zanje na trgu sploh še ni strojne rešitve. Na strmih legah vinogradov, v ozkih vrstah sadovnjakov, na poljih in v rastlinjakih.

V nekaj minutah ji priključite modul za transport, košnjo, pletje, precizno škropljenje, gnojenje, setev, monitoring ali robotsko roko. Vozite jo daljinsko ali pa samostojno opravi misijo po poteh, ki ste jih vnaprej določili. Težka, ponavljajoča se in nevarna dela prevzame robot, ljudje pa ostanejo tam, kjer so res potrebni.

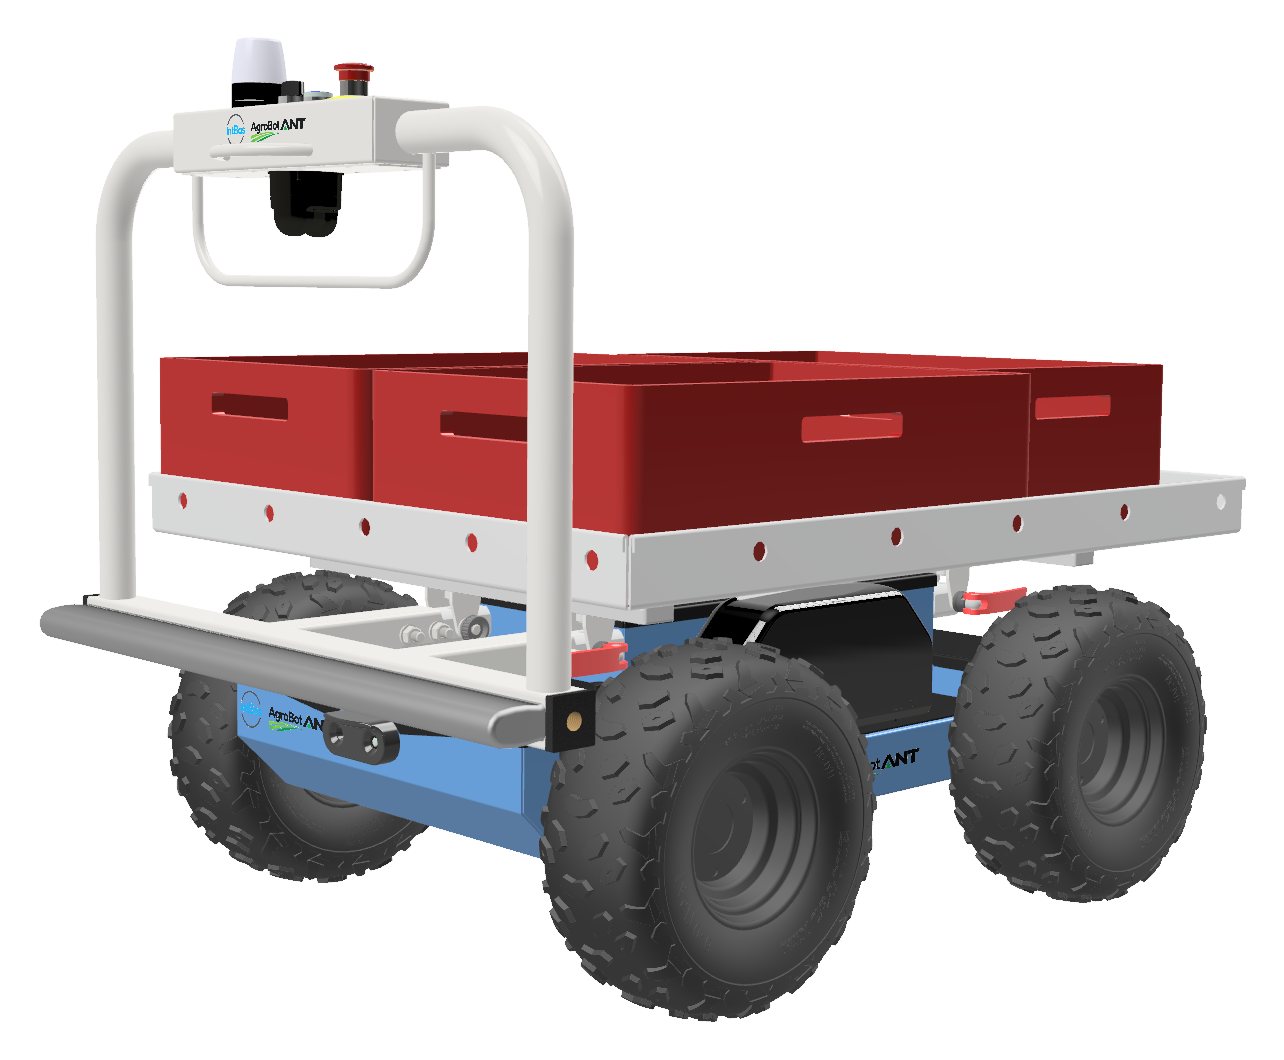
AgroBot ANT s transportno ploščadjo in zaboji za pridelek
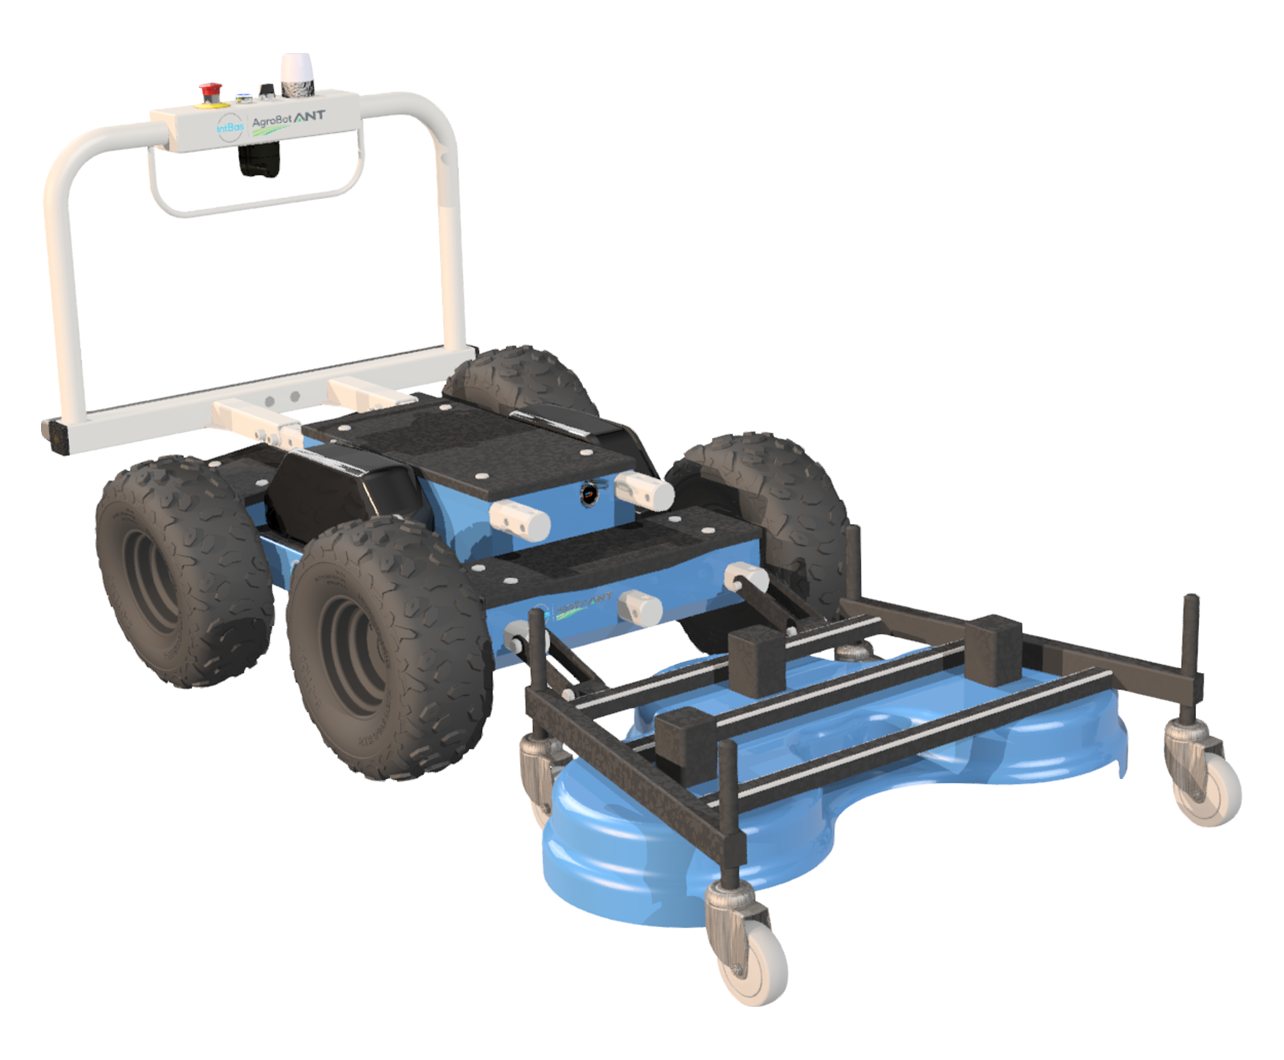
AgroBot ANT s kosilnico na sprednjem priklopu
agrobot ant transport
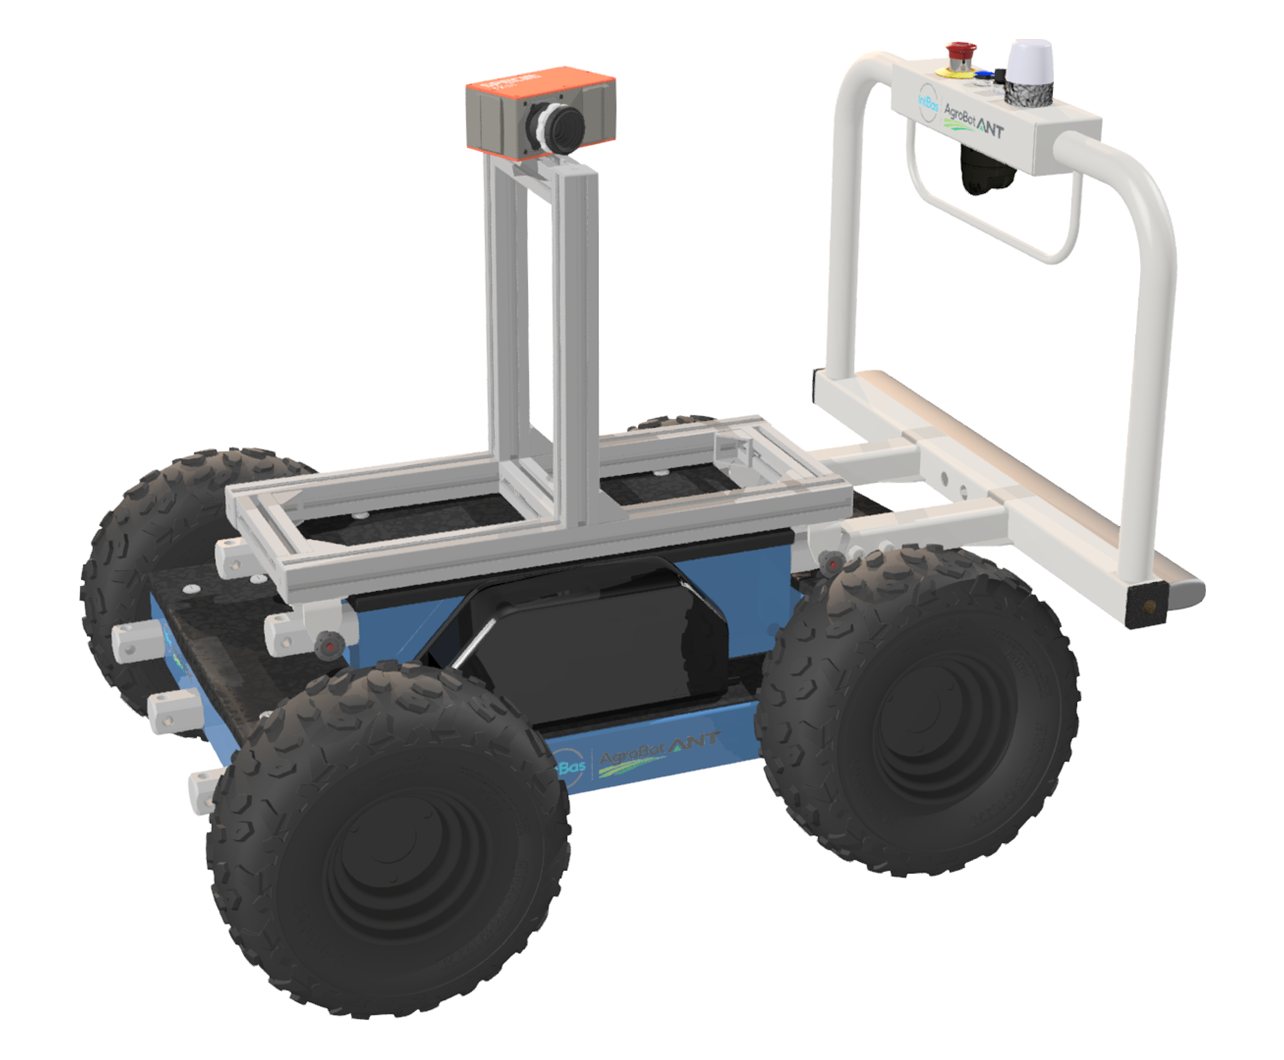
AgroBot ANT s kamero za monitoring na senzorskem stebru
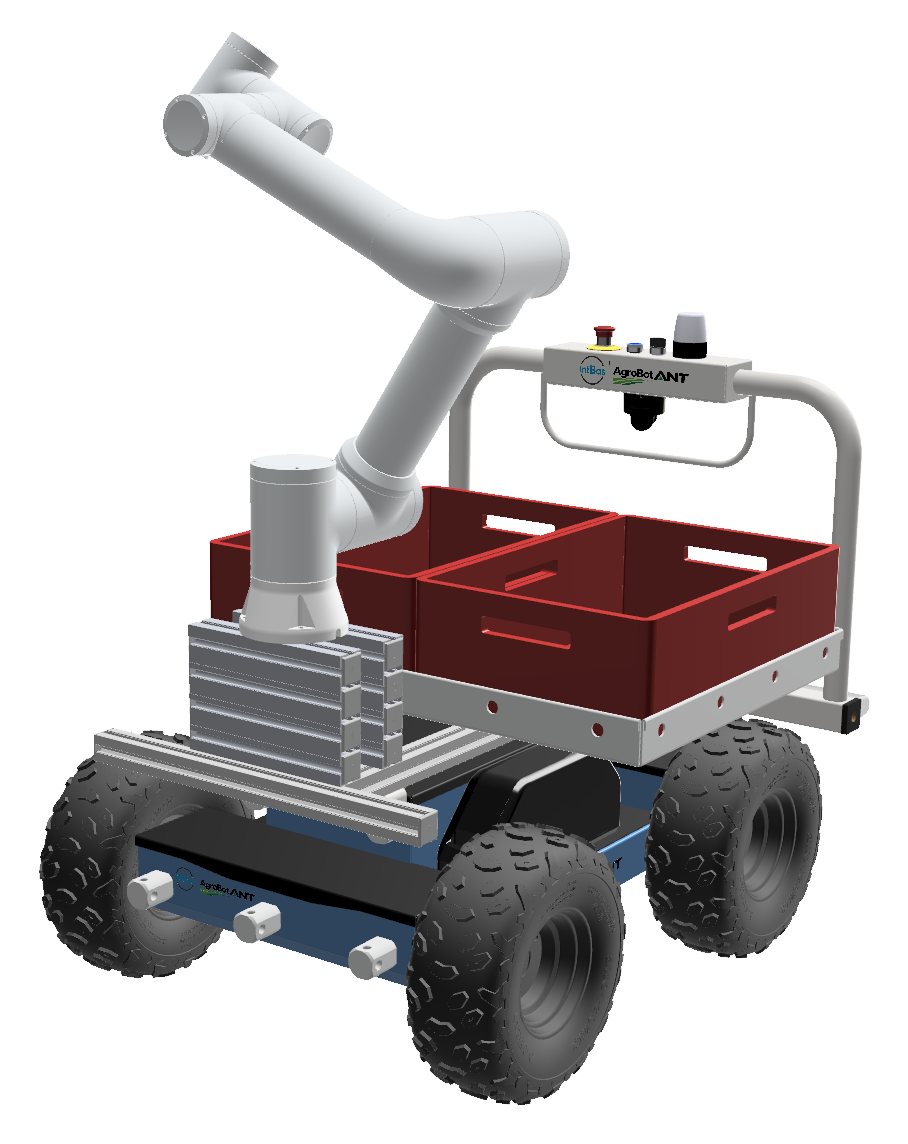
AgroBot ANT z 6-osno robotsko roko
4×4električni pogon, tiho in brez izpustov
~60 kglastna masa platforme (ciljno)
do 200 kgskupna obremenitev s tovorom in priključki
±2 cmpozicioniranje z opcijskim RTK

Koncept

Nosilec orodij, senzorjev in robotskih modulov – ne enonamenski robot

Osnovno vozilo ostaja enako, spreminja se priključek. Mehanski priklop, napajanje, komunikacija in varnostni signali tečejo prek enotnega vmesnika AUI, zato isto platformo pozimi uporabite za rez, spomladi za pletje, poleti za košnjo in jeseni za transport pridelka.

Transport in logistika

Zaboji, pridelek, material in orodje. Platforma lahko sledi delavcu po vrsti.

Delo s priključki

Košnja, pletje, precizno škropljenje, gnojenje in setev ter priključki po meri za specifična opravila.

Monitoring in precizno kmetijstvo

RGB, 3D, multispektralni in termalni zajem: štetje, bolezni, stres rastlin.

Robotska manipulacija

Rezanje, obiranje in odstranjevanje mladik na posamezni rastlini.

Izvedbe in upravljanje

Preprosto za uporabo – začnite z daljinskim upravljanjem, nadgradite v avtonomijo

OSNOVNA IZVEDBA

ANT Remote

Operater vodi platformo z ročnim krmilnikom (joystick) – preprosto in intuitivno, kot daljinsko vodeno vozilo. Primerno za transport in delo s priključki pod neposrednim nadzorom ter kot vstop v robotizacijo.

  • daljinsko upravljanje z joystickom
  • vsi moduli prek vmesnika AUI
  • varnost: Tipka E-stop na vozilu in joystiku
  • nadgradnja v ANT Auto na isti platformi
AVTONOMNA IZVEDBA

ANT Auto

Platforma se orientira z LiDAR-jem in kamerami ter samostojno izvede misijo po poteh, ki ste jih vnaprej določili na lokalni karti ali satelitski sliki.

  • vse iz izvedbe Remote
  • lokalna karta nasada (LiDAR + slika, SLAM)
  • misije na lastni karti ali satelitski sliki
  • vožnja po vrstah, obračanje, izogibanje oviram
  • varno ustavljanje in sledenje osebi
  • varnost: tipka E-stop na vozilu in HMI, varnostni odbijač ter samodejno ustavljanje pred ovirami
OPCIJA

RTK ±2 cm

Razširitev izvedbe Auto z RTK GNSS sprejemnikom za pozicioniranje na približno 2 cm natančno.

  • ponovljive poti iz sezone v sezono
  • precizna setev in sajenje
  • georeferencirani podatki in karte

Enostavno za uporabo

ANT je narejen za ljudi na kmetiji, ne za programerje. Za delo z njim ne potrebujete tehničnega znanja.

Brez programiranjaPoti, vrste in prepovedana območja preprosto narišete v aplikaciji na karti ali satelitski sliki.
Priklop v nekaj minutahPriključek se ob priklopu sam predstavi, platforma pa sama prilagodi hitrost in način dela.
Znano upravljanjeRočni krmilnik deluje kot pri daljinsko vodenem vozilu. Za začetek dela zadostuje kratko uvajanje.
Varnost na dosegu rokeTipka E-stop na vozilu in krmilniku ter samodejna ustavitev pred oviro.

HMI – vmesnik za operaterja

ANT upravljate prek spletnega vmesnika na tablici ali računalniku, ki z robotom komunicira prek ROS 2. Na voljo sta dve različici: preprosta konzola za vožnjo in celovita delovna postaja za avtonomne misije.

Za izvedbi ANT Remote in ANT Auto

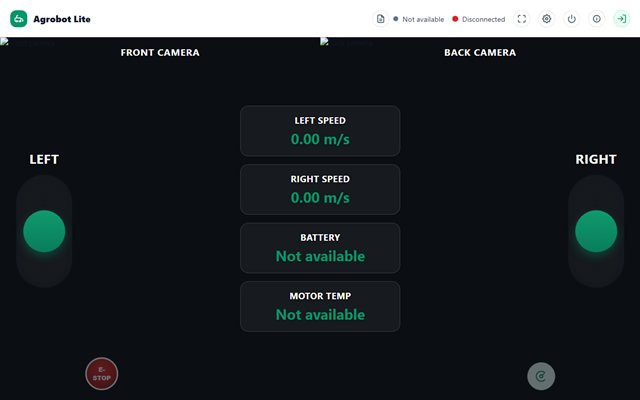
HMI Lite – konzola za daljinsko vožnjo

Temen zaslon, prilagojen za dotik in delo na terenu.

Zaslon HMI Lite z drsnikoma za vožnjo, prikazom kamer, hitrosti koles in tipko E-stop
  • dva navpična drsnika za levo in desno stran – vožnja kot pri gosenicah
  • sprednja in zadnja kamera v živo
  • hitrost levih in desnih koles, stanje baterije in temperatura motorjev
  • tipka E-stop na zaslonu ter prikaz povezave in stanja
  • nastavitve: omejitev hitrosti, pospeška in zaviranja, opozorilo za prazno baterijo, varnostni nadzor ukazov (watchdog)
Samo za izvedbo ANT Auto

HMI Full – delovna postaja operaterja

Monitoring, načrtovanje in avtonomne misije v enem vmesniku.

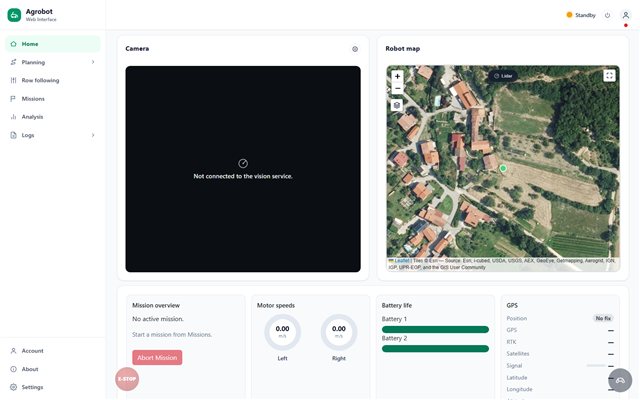
Zaslon HMI Full s kamero, satelitsko karto robota, stanjem misije, baterij in GPS
  • kamera v živo in položaj robota na satelitski karti s prikazom LiDAR-ja
  • načrtovanje poti, sledenje vrsti in upravljanje misij
  • pregled misije, hitrost motorjev, dve bateriji, GPS/RTK in število satelitov
  • prekinitev misije, E-stop in upravljanje z igralnim ploščkom vedno na zaslonu
  • nastavitve navigacije (potovalna hitrost, glajenje poti, toleranca točk) in varnosti (geoograja, watchdog)
  • analize in dnevniki delovanja

Kako poteka avtonomna misija

  1. KartaRobot ob prvi vožnji izdela lokalno karto nasada z LiDAR-jem in kamero, lahko pa izhajate iz satelitske slike.
  2. PotiV aplikaciji narišete poti, vrste, obračališča in območja, kamor robot ne sme.
  3. OpraviloIzberete priključek in parametre dela. Priključek se ob priklopu sam predstavi platformi.
  4. Izvedba in evidencaRobot misijo opravi samostojno, posegi in izmerjeni podatki se zapišejo v evidenco.

Pod krošnjami in med visokimi vrstami je signal GNSS pogosto slab. Zato ANT Auto za orientacijo vedno uporablja LiDAR, kamere, IMU in odometrijo; RTK je dopolnitev, ki natančnost še izboljša, ne pogoj za delovanje.

Moduli

Produktna družina priključkov na skupnem vmesniku AUI

ANT-Mower

Košnja

Košnja med vrstami, pod sončnimi paneli in ob nasipih.

razvojna faza 2
ANT-Weed

Pletje

Mehansko pletje v vrsti in med rastlinami, brez herbicidov.

razvojna faza 2
ANT-Spray

Precizno škropljenje

Precizno škropljenje s prilagodljivo delovno širino. V pametni izvedbi kamera in AI sprožita šobo le na tarči.

razvojna faza 2–3
ANT-Fert

Gnojenje

Gnojenje in trosenje, tudi variabilno po karti.

razvojna faza 3
ANT-Seed

Setev

Precizna setev in sajenje po vnaprej pripravljeni karti.

razvojna faza 3
ANT-Scout

Monitoring

RGB, stereo, multispektralna in termalna kamera za zajem podatkov.

razvojna faza 1
ANT-Arm

Robotska roka

Lahka 6-osna robotska roka z menjalnikom orodij za posege na posamezni rastlini.

  • rezanje
  • obiranje
  • odstranjevanje mladik
razvojna faza 4–5
ANT-Cust

Po meri

Namensko razviti priključki za specifična opravila naročnika – tudi za dela, za katera na trgu še ni strojne rešitve.

razvoj po naročilu
Transport in logistikaDelo s priključkiMonitoringRobotska manipulacija
AgroBot ANT s transportno ploščadjo in zaboji za pridelek

Transport in sledenje obiralcu

Med trgatvijo in obiranjem ANT prevzame nošenje zabojev: sledi obiralcu, se pomika po vrsti in polne zaboje sam odpelje do zbirnega mesta. Do 200 kg, 8–10 ur dela z enim polnjenjem.

Več o modulu ANT-Trans →

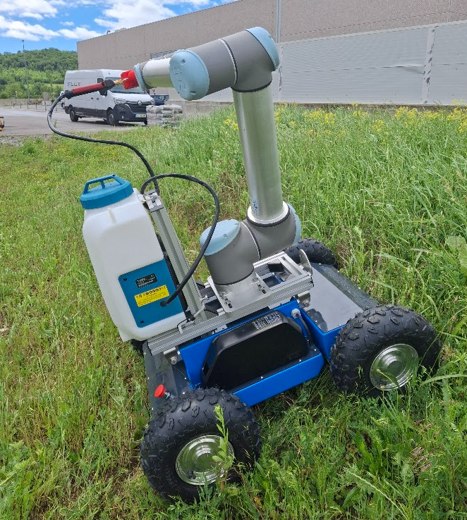
Prototip AgroBot ANT z rezervoarjem in robotsko roko, ki vodi škropilno pištolo, na travniku

Precizno škropljenje

Kamera prepozna listno maso in žarišča bolezni, šoba se odpre le tam, kjer je poseg potreben. Manj sredstva, manj zanašanja in manj obremenitve okolja.

AgroBot ANT z robotsko roko za avtonomno rez vinske trte

Avtonomna rez trte – guyot

ANT z robotsko roko samostojno opravi zimsko rez vinske trte v gojitveni obliki enojni ali dvojni guyot. Kamere in 3D zajem prepoznajo trs, lanski šparon in letošnje rozge, sistem pa po agronomskih pravilih določi mesta rezov:

  • odstrani lanski, odrodeli šparon,
  • izbere nov, dobro dozorel šparon s 6–10 očesi,
  • pod njim pusti reznik na 2 očesi za obnovo v naslednjem letu.

Ročna zimska rez zahteva 80–120 delovnih ur na hektar. ANT jo prevzame – tudi na strmih legah.

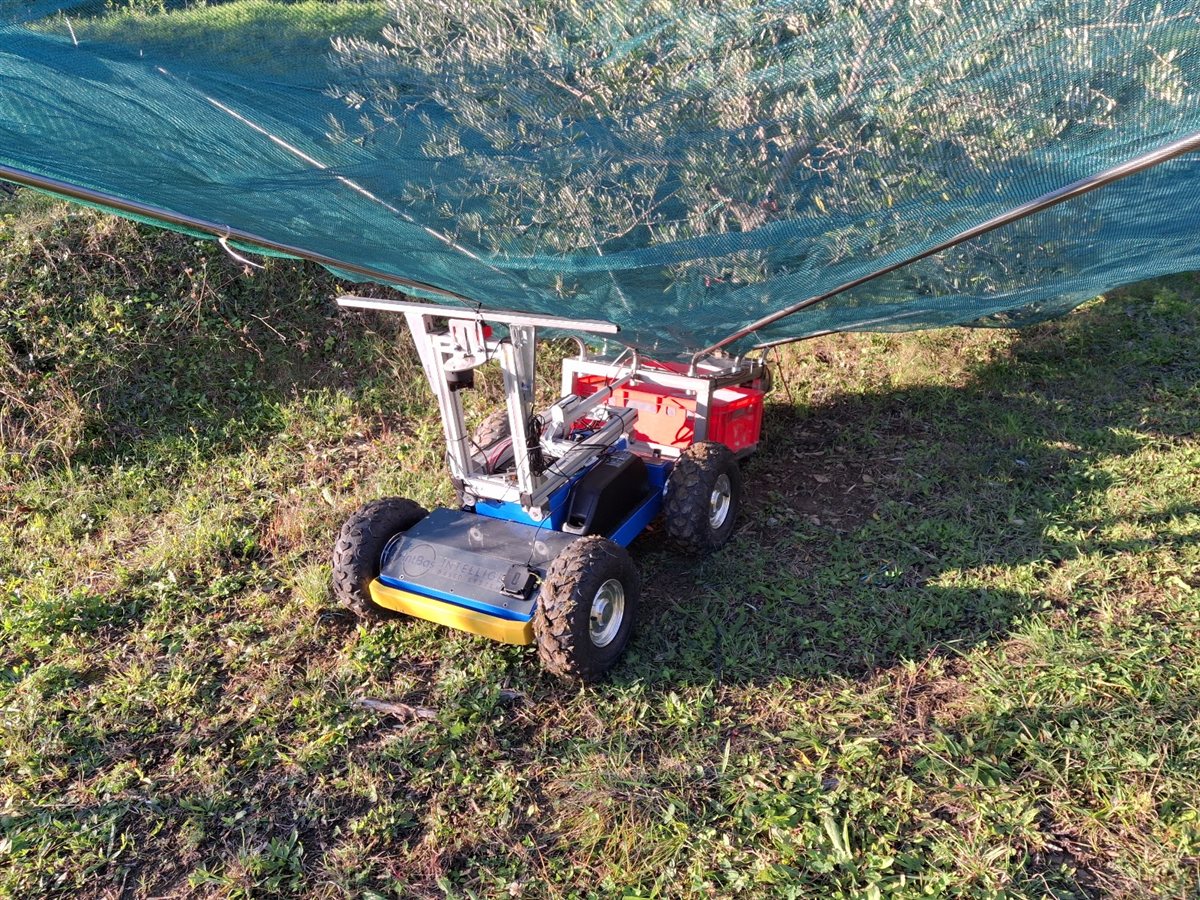
AgroBot ANT z razprto mrežo za obiranje pod oljko in zaboji na ploščadi

Mreža za obiranje oljk

Nepogrešljiv pripomoček na terasastih pobočjih. ANT se zapelje do drevesa, mreža se z joystickom razpne in nagne, baterijske grabljice pa se napajajo kar iz robota. Premer 6 ali 5 m, nerjaveče jeklo, brez hrupa in izpuhov.

Več o modulu ANT-Olive →

AUI – AgroBot Universal Interface

En priklop za vse module: mehansko, energija, podatki in varnost

Mehansko

Standardne pritrdilne točke, centriranje in hitro zaklepanje. Priklop spredaj, zadaj in na zgornjo ploščad.

Energija

48/58 V za močnejše porabnike, 24 V za aktuatorje in senzorje. Diagnostika toka na vsakem izhodu.

Podatki in varnost

CAN-FD in Ethernet, po potrebi EtherCAT. Signali E-stop, identifikacija priključka in varnostni vklop.

Priključek se ob priklopu sam predstavi. Platformi sporoči svoj ID, tip, delovno širino, največjo moč in dovoljene hitrosti vožnje, platforma pa temu prilagodi parametre avtonomnega dela.

Področja uporabe

Ena tehnološka osnova za več kmetijskih panog

Vinogradništvo

  • košnja
  • mehansko pletje
  • precizno škropljenje
  • gnojenje
  • transport
  • monitoring
  • rezanje in odstranjevanje mladik
  • delo na strmih legah

Sadjarstvo

  • košnja
  • mehansko pletje
  • precizno škropljenje
  • gnojenje
  • transport zabojev
  • monitoring dreves in plodov
  • rezanje
  • selektivno obiranje

Poljedelstvo

  • precizna setev
  • mehansko pletje
  • gnojenje po karti
  • precizno škropljenje
  • monitoring posevka

Hmeljarstvo

  • košnja
  • mehansko pletje
  • precizno škropljenje
  • gnojenje
  • monitoring
  • transport
  • odstranjevanje odvečnih poganjkov

Zelenjadarstvo

  • setev
  • mehansko pletje
  • precizno škropljenje
  • gnojenje
  • transport
  • obiranje z robotsko roko

Rastlinjaki

  • monitoring
  • transport
  • precizno škropljenje
  • obiranje z robotsko roko
  • posebna opravila s priključki po meri

Oljkarstvo

  • obiranje z dežnikasto mrežo
  • baterijske grabljice za obiranje
  • transport zabojev
  • košnja
  • precizno škropljenje
  • delo na terasastih pobočjih

Uporaba skozi vse leto

Zimarezanje, servis, izdelava kart
Pomladsetev, pletje, odstranjevanje mladik, precizno škropljenje
Poletjekošnja, gnojenje, precizno škropljenje, transport
Jesenobiranje, obiranje oljk z mrežo, transport, monitoring pridelka

Tehnični podatki

Ciljne vrednosti platforme v razvoju

Platforma

Pogonelektrični 4×4
Lastna masa~60 kg
Skupna obremenitevdo 200 kg (platforma + tovor/priključki)
Hitrostdo 2 m/s (7,2 km/h)
Avtonomija8–10 h z enim polnjenjem
LokalizacijaLiDAR, RGB kamera, IMU, enkoderji; fuzija senzorjev; opcijsko RTK GNSS
Napajanje priključkov48/58 V in 24 V
KomunikacijaCAN-FD, Ethernet; po potrebi EtherCAT
Programska opremamodularna, ROS 2 na platformi NVIDIA Jetson

Primerjava izvedb

FunkcijaRemoteAuto
Daljinsko upravljanje (joystick)✓✓
Priključki prek AUI✓✓
E-stop na vozilu in krmilniku✓✓
HMI Lite – konzola za daljinsko vožnjo✓✓
HMI Full – delovna postaja operaterja–✓
Lokalna karta (LiDAR + slika)–✓
Misije na karti ali satelitski sliki–✓
Izogibanje oviram, varno ustavljanje–✓
Sledenje osebi–✓
RTK GNSS, ±2 cm–opcija

Robotska roka ANT-Arm – ciljna specifikacija

  • Prostostne stopnje6
  • Doseg800–1200 mm
  • Nosilnost3–5 kg
  • Masa rokepod 20–25 kg
  • Ponovljivostpribližno ±1–3 mm
  • ZaščitaIP65
  • Menjava orodijročno
  • Zaznavanje sileopcijsko

Končna orodja

škarje za rezanjemajhna žagaorodje za odstranjevanje mladikmehko prijemalo za obiranjevakuumsko prijemalo
Monitoring SCOUT

Modul ANT-Scout združuje RGB, stereo/RGB-D, multispektralno in termalno kamero z LiDAR-jem, IMU in odometrijo. Za vsako rastlino ali drevo vodi digitalni karton: lokacijo, fotografije, 3D model, zdravstveno stanje, rast, pridelek in zgodovino posegov. Ker se rastline ne dotika, je primeren za prvo komercialno uporabo.

Razvojni načrt

Od preprostih in zelo uporabnih nalog proti selektivni manipulaciji

  1. 1

    Transport, avtonomna vožnja, monitoring

    ANT-Trans, ANT-Scout

    Hitro testiranje platforme na terenu in zbiranje podatkov.

  2. 2

    Košnja, mehansko pletje, precizno škropljenje

    ANT-Mower, ANT-Weed, ANT-Spray

    Prvi delovni priključki z visoko uporabnostjo.

  3. 3

    Precizno škropljenje z AI, gnojenje in setev po karti

    ANT-Spray (pametna izvedba), ANT-Fert, ANT-Seed

    Ciljni posegi namesto obdelave celotne površine.

  4. 4

    Robotska roka: avtonomno obiranje

    ANT-Arm: obiranje

    Selektivna manipulacija na posamezni rastlini, povezana z logistiko zabojev.

  5. 5

    Rezanje in odstranjevanje mladik

    ANT-Arm: rezanje, odstranjevanje mladik

    Najzahtevnejši poseg: prepoznava zgradbe rastline in odločitev, kje in kako rezati.

Cilj je sistem, ki zazna stanje posamezne rastline, se odloči, izvede poseg in rezultat zapiše v evidenco.

Pogosta vprašanja

Kmetijski robot AgroBot ANT na kratko

Kaj je AgroBot ANT?

AgroBot ANT je lahek električni kmetijski robot oziroma UGV (Unmanned Ground Vehicle – kopensko vozilo brez voznika) slovenskega podjetja IntBas d.o.o. iz Ajdovščine. Je modularna mobilna platforma s pogonom 4×4, na katero se prek vmesnika AUI priklopijo moduli za transport, košnjo, mehansko pletje, precizno škropljenje, gnojenje, setev, monitoring, robotsko roko in obiranje oljk.

Ali AgroBot ANT vozi avtonomno?

Da. V izvedbi ANT Auto z LiDAR-jem in kamerami izdela lokalno karto nasada (SLAM) in samostojno izvaja misije po poteh, določenih na karti ali satelitski sliki: vozi po vrstah, obrača, se izogiba oviram in sledi osebi. Izvedba ANT Remote se vodi daljinsko z joystickom in jo je mogoče kasneje nadgraditi v avtonomno.

Ali avtonomna vožnja potrebuje GPS oziroma RTK?

Ne. Pod krošnjami in med visokimi vrstami je signal GNSS pogosto slab, zato se AgroBot ANT orientira z LiDAR-jem, kamerami, IMU in odometrijo. RTK GNSS z natančnostjo ±2 cm je opcijska dopolnitev, ne pogoj za delovanje.

Za katera kmetijska dela je AgroBot ANT primeren?

Za dela, ki jih danes še opravljamo ročno, ker traktor tja ne more ali je delo z njim nevarno: na strmih legah vinogradov, v ozkih vrstah sadovnjakov, v oljčnikih na terasah, v hmeljiščih, na poljih, v zelenjadarstvu in v rastlinjakih. Za opravila, za katera na trgu še ni strojne rešitve, IntBas razvije priključek po meri (ANT-Cust).

Kakšni so tehnični podatki AgroBot ANT?

Ciljne vrednosti: električni pogon 4×4, lastna masa približno 60 kg, skupna obremenitev do 200 kg, hitrost do 2 m/s (7,2 km/h), 8–10 ur dela z enim polnjenjem, napajanje priključkov 48/58 V in 24 V, komunikacija CAN-FD in Ethernet, programska oprema ROS 2 na platformi NVIDIA Jetson.

Kako je poskrbljeno za varnost?

AgroBot ANT ima tipko E-stop na vozilu in na HMI krmilniku, varnostni odbijač ter v avtonomni izvedbi samodejno ustavljanje pred ovirami.

Kdo razvija AgroBot ANT in kako ga lahko preizkusim?

AgroBot ANT razvija IntBas d.o.o., Mirce 29, 5270 Ajdovščina, Slovenija. Za demonstracijo na terenu pošljite povpraševanje ali pišite na info@intbas.com.
Preizkusite AgroBot ANT v svojem nasadu

Povejte nam, katero kulturo pridelujete in katera opravila bi radi avtomatizirali. Skupaj izberemo izvedbo in module ter pripravimo demonstracijo na terenu. Če za vaše opravilo priključka še ni, ga razvijemo po meri.